ToyBlocks cria simulação inédita para treino preciso de robôs
ToyBlocks estreia como ambiente simulado aberto para treinar e avaliar robôs com blocos em mesa, gerando tarefas e demonstrações automaticamente em cima de física realista.
Robótica
Ambiente inovador permite treinamento e avaliação automática de robôs com física realista usando blocos em mesa.
Leia também: Google ativa alerta no Find Hub que avisa ao esquecer objetos
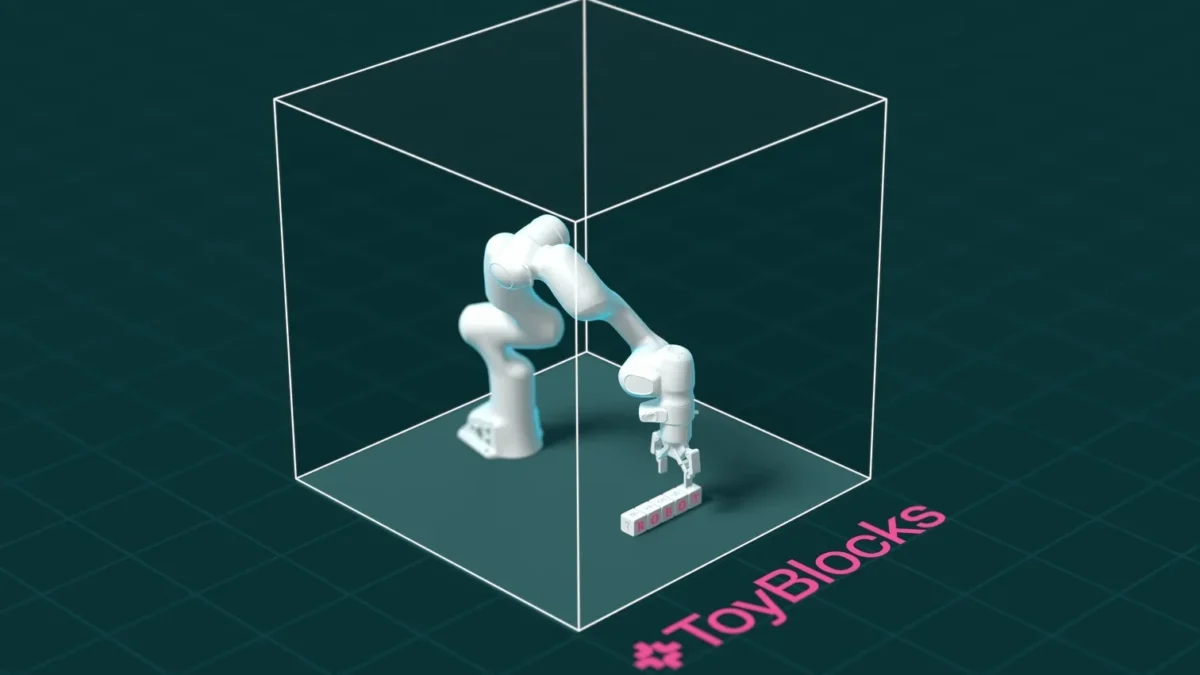
Pesquisadores em robótica passaram a contar com um novo aliado para treinar e avaliar robôs: o ToyBlocks, um ambiente simulado aberto e controlado, baseado em um único braço robótico manipulando blocos sobre uma mesa, capaz de gerar automaticamente tarefas e demonstrações para estudar habilidades como empurrar, virar e empilhar.
Ambiente simples, controle máximo
O ToyBlocks foi criado para funcionar como um “laboratório de bancada” digital: um mundo pequeno e bem definido em que é possível variar as condições de treinamento, repetir experimentos e rastrear com precisão por que um robô acerta ou erra uma tarefa. Todo o sistema roda sobre o Isaac Lab, framework de simulação para robótica da Nvidia.
Em vez de ambientes amplos e cheios de objetos diferentes, o ToyBlocks se concentra em um cenário único, com 1 braço robótico e blocos em uma mesa. Essa restrição de domínio permite controlar melhor as variáveis, explorar praticamente todas as combinações de tarefas possíveis e comparar modelos com mais rigor.
Segundo a equipe de desenvolvimento, “ToyBlocks é projetado em torno de quatro requisitos: física e aparência realistas, geração automática de tarefas e demonstrações em escala, desafios que combinam raciocínio com destreza e ampla cobertura das tarefas possíveis dentro do domínio”.
Como o ToyBlocks gera tarefas e demonstrações
O ambiente usa uma combinação de aprendizado por reforço e planejamento de movimento para treinar, em simulação, políticas que controlam o braço robótico. Essas políticas aprendem habilidades chamadas de não preensivas – como empurrar e virar blocos sem pegá-los com a garra – a partir de tentativa e erro em ambiente virtual.
“A geração automática de habilidades utiliza aprendizado por reforço e planejamento de movimento para criar políticas que aprendem habilidades não preensivas, como empurrar ou virar blocos”, explica a equipe responsável pelo projeto. Como o simulador conhece com precisão posição e orientação de cada bloco, consegue gerar dados que, no mundo físico, dependeriam de longas sessões de teleoperação humana.
Um planejador de tarefas e movimentos (TAMP) escolhe quais habilidades usar e em que sequência para resolver cada objetivo, e executa esses planos em simulação. Cada execução vira uma demonstração gravada, rotulada com o tipo de tarefa e de habilidade usada, formando um grande conjunto de dados pronto para treinar e validar modelos de controle.
Blocos com letras, física realista e testes de generalização
Os blocos do ToyBlocks não servem apenas para serem empilhados. As faces trazem imagens e letras, o que permite projetar tarefas de busca, ordenação e arranjo: o robô pode ter de virar um bloco para encontrar uma letra escondida e posicioná-lo em um local específico da mesa.
O ambiente também aplica “randomização de domínio”: parâmetros como tamanho dos blocos, altura da mesa e outras propriedades físicas são alterados de cena em cena. Isso ajuda a testar o quanto os modelos generalizam quando a geometria muda, um passo essencial para que o que é aprendido na simulação se transfira para robôs reais.
Além disso, o sistema coleta métricas detalhadas de avaliação, que vão além da taxa de sucesso: tempo de execução, forças exercidas sobre os objetos e progresso em cada etapa da tarefa, tudo medido com os mesmos critérios usados pelo planejador.
Entenda o contexto
Robôs industriais e domésticos vêm avançando em tarefas como dobrar roupas, separar peças em linhas de produção e manipular objetos desconhecidos. Mas, na prática, muitos desses sistemas são treinados com conjuntos de demonstrações estreitos e pouco transparentes: é difícil saber exatamente o que o robô aprendeu e por que ele falha quando o cenário muda.
Ao oferecer um ambiente controlado, reproduzível e aberto, o ToyBlocks busca preencher essa lacuna. Pesquisadores podem, por exemplo, aumentar deliberadamente o número de demonstrações de empurrar ou virar blocos e medir o impacto em tarefas nunca vistas, como empilhar em configurações novas ou organizar blocos por letra. Também é possível comparar metodologias de aprendizado por reforço, modelos de ação guiados por linguagem ou diferentes arquiteturas de planejamento de alto nível.
Impacto para pesquisa e indústria
Na prática, o ToyBlocks reduz a dependência de dados coletados manualmente em robôs físicos, operação cara e demorada. Com a geração automática em larga escala, laboratórios acadêmicos e equipes de P&D em empresas podem rodar centenas de planos em paralelo em uma única GPU, acelerando de forma drástica o ciclo de experimentação.
O fato de o framework ser aberto facilita que grupos diferentes usem o mesmo ambiente como referência, criando um terreno comum para benchmarks de habilidades robóticas que combinam raciocínio e destreza. A tendência é que novos algoritmos de aprendizado por reforço, modelos de ação guiados por visão e linguagem e técnicas de planejamento sejam comparados diretamente dentro do ToyBlocks.
Para setores industriais, logísticos e até domésticos, o ganho é indireto, mas relevante: algoritmos treinados e analisados nesse “mundo de blocos” podem servir de base para sistemas mais robustos em tarefas de manipulação real – das linhas de montagem à automação em casa. Um dos próximos passos esperados é justamente testar, de forma sistemática, até onde o conhecimento adquirido no ToyBlocks se transfere para braços robóticos no mundo físico.
A equipe responsável indica que a intenção é expandir o conceito de FoundationWorlds para cenários gradualmente mais complexos, mantendo a mesma lógica de controle rígido, geração automática de dados e abertura para a comunidade científica.