NVIDIA lança GR00T 2 e Isaac Lab 3.0 e revoluciona a robótica
Na CoRL, em Austin, NVIDIA apresenta GR00T 2, Isaac Lab 3.0 e novos benchmarks abertos para treinar robôs em tarefas delicadas de montagem e manipulação, com foco em uso industrial.
Robótica
NVIDIA apresenta novas ferramentas para aprimorar o treinamento de robôs em tarefas industriais complexas.
Leia também: Claude Fable 5.2 alcança 65 pontos, mas custa caro e é lento
A NVIDIA apresentou na Conference on Robot Learning (CoRL), em Austin, um pacote de novas tecnologias para levar a robótica além da locomoção e aproximar os robôs de tarefas industriais delicadas, como montar placas eletrônicas, conectar cabos e manipular roupas, com mais autonomia e precisão.
GR00T 2 leva robôs da locomoção à manipulação fina
No centro dos anúncios está o GR00T 2, um modelo aberto de ação mundial construído sobre a plataforma NVIDIA Cosmos e treinado com 100 mil horas de dados egocêntricos humanos abertos da própria companhia, combinados com dados robóticos. O objetivo é dar aos robôs habilidades de manipulação mais parecidas com as humanas.
Segundo a NVIDIA, “GR00T 2 currently ranks among the top three models across all vision language action and world action model categories for the RoboCasa365, RoboLab, RoboDojo and MolmoSpaces benchmarks, with multiple leaderboard wins”. Esses testes avaliam desde a compreensão visual das cenas até a capacidade de planejar e executar ações físicas.
Empresas já começam a aplicar o modelo em cenários reais. A Nexuni testa o GR00T 2 para manuseio automatizado de roupas, a Foxconn o usa em projetos de automação de fábricas de servidores e a Siemens avalia o modelo em diferentes casos industriais. A MicroAGI combina o GR00T 2 com técnicas de aprendizado por reforço para permitir que um braço robótico YAM troque cabos Ethernet de forma autônoma, usando fluxos de trabalho chamados de agentic robotics.
Isaac Lab 3.0 integra motor Newton e acelera treino
Para transformar modelos como o GR00T 2 em robôs capazes de trabalhar fora do laboratório, a NVIDIA lançou também o Isaac Lab 3.0, nova versão de seu framework open source de aprendizado para robôs. A plataforma permite que pesquisadores criem rapidamente ambientes de treinamento com ativos prontos para simulação, escolham renderizadores para treinos baseados em visão e apliquem uma nova biblioteca de pós-treinamento por reforço em modelos de base.
Uma das principais novidades é a integração mais profunda com o Newton, motor de física também de código aberto. Com ele, o Isaac Lab consegue simular objetos deformáveis, como cabos e tecidos, além de sistemas articulados complexos, como mãos robóticas com múltiplas articulações. Demonstrações incluem, por exemplo, a deformação de um morango sob a pressão dos dedos de um robô.
De acordo com a empresa, “Isaac Lab 3.0 with Newton achieved up to 2.5x the training throughput of Isaac Lab 2.3 with PhysX” em benchmarks de manipulação dexterosa baseada em visão. Em termos práticos, isso significa treinar mais robôs virtuais em menos tempo, reduzindo o ciclo entre protótipo em simulação e teste no mundo físico.
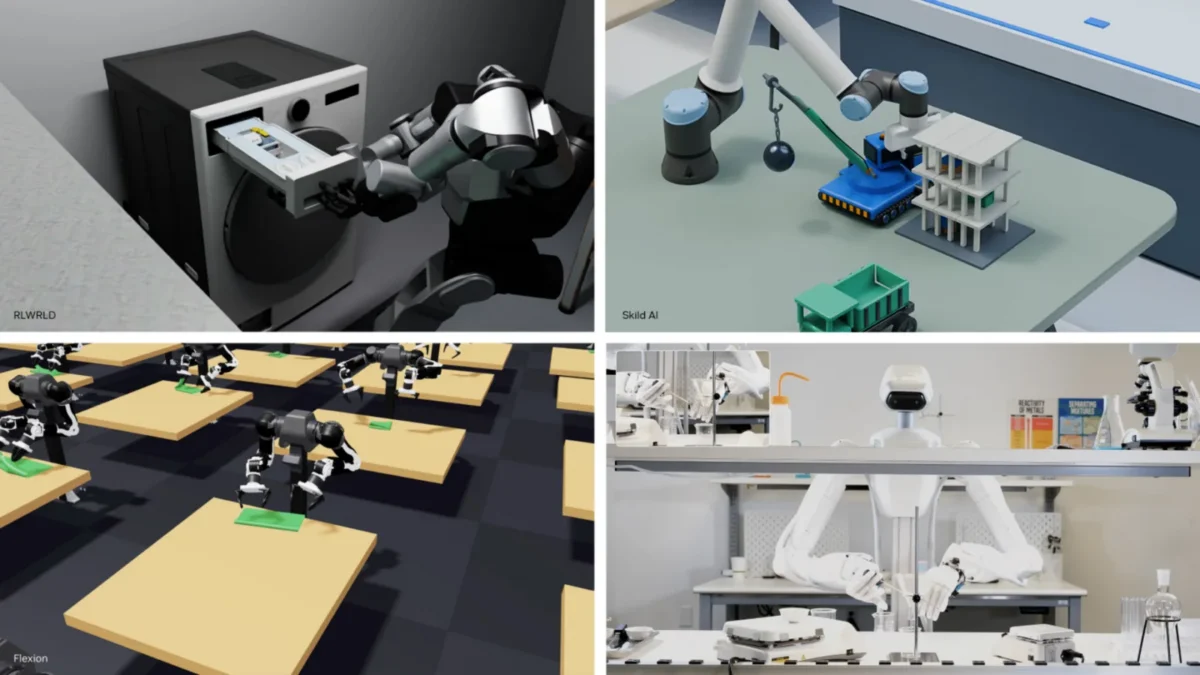
Parceiros ajudam a expandir o ecossistema. A Skild AI anunciou o STEEL, um novo solver de física rígida construído sobre o Newton para maximizar throughput de simulação no Isaac Lab. A Flexion mostrou como combina Isaac Lab e Newton para treinar seu modelo de inteligência robótica Reflect, que une raciocínio e manipulação de corpo inteiro. Já a FieldAI utiliza Newton, Isaac Lab e Isaac Sim, este último baseado em bibliotecas NVIDIA Omniverse, para treinar e validar políticas de robôs que atuam em ambientes reais não estruturados.
Entenda o contexto
A robótica vive uma transição: depois de anos focada em fazer robôs andarem, subirem escadas ou manterem o equilíbrio, o esforço se volta para manipular objetos com segurança e precisão. Isso envolve desde encaixar peças milimétricas em linhas de montagem até lidar com objetos moles e irregulares, como alimentos e tecidos.
Para chegar lá, os robôs precisam não só perceber o ambiente, mas antecipar como cada movimento altera o que está ao redor e executar sequências longas de ações com baixo erro. É nesse ponto que entram os chamados modelos de ação mundial, como o GR00T 2, e as simulações avançadas de física, combinando motores como PhysX e Newton em plataformas como o Isaac Lab.
A NVIDIA atua em parceria com empresas como Ambi Robotics, Bosch Research, Dexmate, Dyna Robotics, FieldAI, Flexion, Noitom Robotics, Siemens, Skild AI, RLWRLD e instituições como UC Berkeley, Walden Robotics e University of Washington para levar essas tecnologias à comunidade de robótica e acelerar o caminho até aplicações industriais.
Benchmarks abertos medem destreza e adaptabilidade
Para que a comunidade consiga comparar avanços e medir a real capacidade dos robôs, a NVIDIA e parceiros também estão lançando novos benchmarks abertos baseados em seus frameworks de simulação.
No campo da avaliação em larga escala, o Isaac Lab-Arena, framework open source para testes de desempenho de políticas em grande volume, ganha nova versão em prévia de desenvolvedor. Ele permite compor baterias de testes com milhares de variações paralelas, identificando em quais condições os robôs falham e orientando novos ciclos de treinamento.
Entre os benchmarks que usam essa infraestrutura está o DexBench, criado pela RLWRLD em colaboração com a NVIDIA, com 15 tarefas distribuídas por quatro cenários que refletem operações de varejo, logística, manufatura e hospitalidade. A ideia é tirar a avaliação de destreza do laboratório e aproximá-la de fluxos reais de trabalho, variando objetos, posições e propriedades físicas.
Outro destaque é o VABAR, sigla para Variational Automation Benchmark for Agentic Robotics, desenvolvido por pesquisadores da UC Berkeley em parceria com a NVIDIA. O conjunto reúne seis tarefas industriais, com níveis padronizados de dificuldade, variações controladas e métricas claras de sucesso, para medir a capacidade de robôs em coordenar múltiplas habilidades em cenários de automação avançada.
Agentic robotics automatiza código e simulação
Além dos modelos e da física, a conferência serve de palco para um conceito que ganha força no setor: a chamada agentic robotics, que usa agentes de IA de fronteira para criar, testar e refinar o código que controla robôs físicos.
Nesse paradigma, agentes geram programas que combinam habilidades individuais, executam esses programas em simulação — usando ferramentas como Isaac Lab e Isaac Sim — e ajustam o código com base nas falhas observadas. O fluxo promete reduzir drasticamente o trabalho manual de engenharia e, ao mesmo tempo, manter os sistemas interpretáveis, para que equipes humanas possam revisar e validar antes da implantação.
A MicroAGI é um exemplo prático desse caminho ao automatizar a criação e calibração de ambientes de simulação com Isaac Lab 3.0 e Newton para treinar o braço YAM em tarefas de troca de cabos. A NVIDIA afirma que “The agentic robotics workflow will be demonstrated at CoRL”, destacando o interesse em transformar o conceito em ferramenta concreta para a indústria.
Pesquisadores da UC Berkeley, em parceria com a NVIDIA, apresentaram também o framework Graph-as-Policy (GaP), que usa agentes para conectar habilidades em programas de robô estruturados como grafos. Os agentes testam esses programas em simulação e os ajustam com base em fracassos, permitindo escalar o desenvolvimento com menos dados.
Impacto para a indústria e para a pesquisa
Os lançamentos apresentados em Austin têm impacto direto em setores que dependem de montagem e manipulação de alta precisão, como manufatura eletrônica, automação industrial e logística. Empresas como Foxconn e Siemens veem na combinação de modelos como o GR00T 2 com simulação avançada e benchmarks abertos uma forma de acelerar o desenvolvimento de linhas altamente automatizadas.
Startups e laboratórios acadêmicos também ganham com o caráter open source das ferramentas, que reduzem a barreira de entrada para pesquisas em robótica avançada. Universidades como a University of Washington e a própria Universidade do Texas em Austin utilizam Isaac Lab e Isaac Sim no treinamento de políticas robóticas em simulação, permitindo que estudantes e equipes com menos acesso a hardware físico experimentem com tecnologias de ponta.
Ao mesmo tempo, setores que ainda se apoiam em métodos tradicionais de produção podem enfrentar pressão para investir em capacitação, infraestrutura e integração com essas novas plataformas digitais, se quiserem competir com linhas de produção mais flexíveis e autônomas.
Na visão de pesquisadores envolvidos, o momento marca uma mudança de fase na robótica. Em declaração na conferência, o professor Ken Goldberg, referência na área de robótica, resumiu o entusiasmo: “To me, agentic robotics is the most exciting technological development since the internet in 1995”.